Un robot creado por un canadiense de 17 años recogió más de la mitad de los plásticos en pruebas de pileta y apunta a limpiar ríos
El prototipo Ecoferroquatics ganó el Stockholm Junior Water Prize 2026. Usa inteligencia artificial para detectar residuos y un ferrofluido magnético para levantarlos del agua. Todavía no opera fuera de entornos controlados.
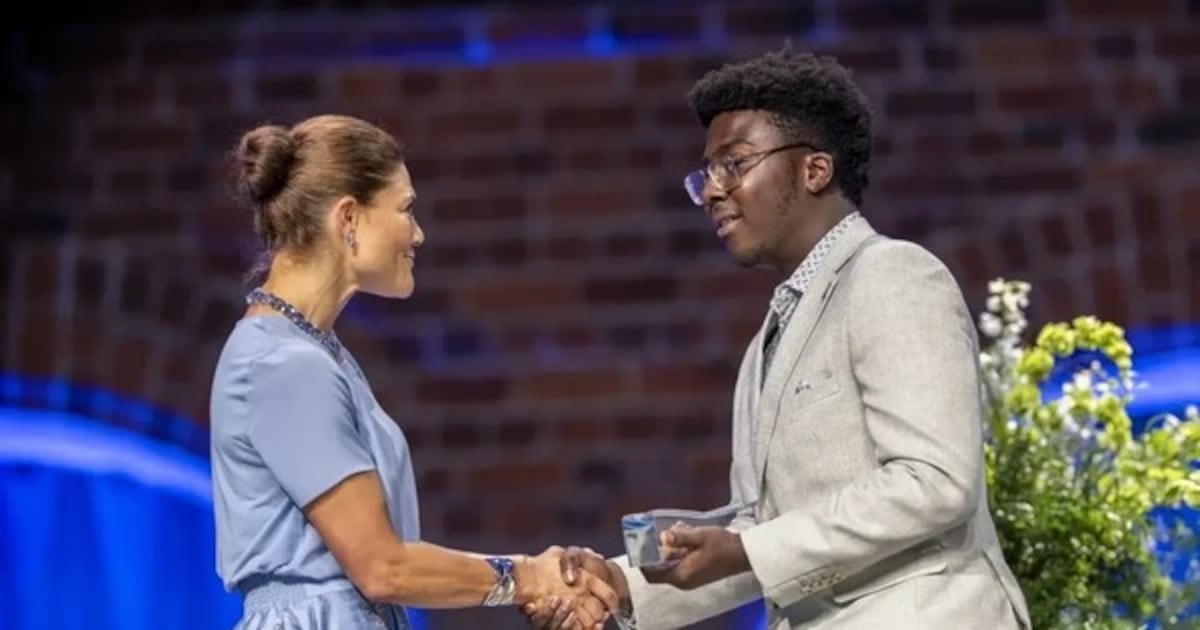
Un estudiante canadiense de 17 años, Moroti Adegboyega, diseñó un robot acuático capaz de identificar plásticos sobre la superficie del agua, desplazarse hasta ellos y retirarlos con un compuesto magnético. El proyecto, llamado Ecoferroquatics, acaba de quedarse con el Stockholm Junior Water Prize 2026, el premio internacional más importante para jóvenes investigadores del agua, y pone sobre la mesa una aplicación concreta y medible de la inteligencia artificial (IA) aplicada a la limpieza de cuerpos de agua.
En nueve ensayos realizados en una piscina con plásticos de distintos tamaños y tipos, el robot retiró el 51,85 por ciento de los residuos. El promedio de recolección fue de 1,73 piezas por minuto, según el informe técnico presentado al jurado. Es un número modesto en términos absolutos, pero relevante si se tiene en cuenta que se trata de un prototipo fabricado por un adolescente y evaluado en condiciones controladas.
Cómo funciona el sistema
La tarea se reparte entre dos tecnologías. Por un lado, un modelo de IA reconoce los desechos y calcula su posición. Por otro, un microcontrolador, es decir, un pequeño circuito electrónico que ejecuta instrucciones programadas, recibe esa información y dirige los motores del robot hacia el objetivo.
La extracción corre por cuenta de un ferrofluido: un líquido que responde a campos magnéticos. Esa mezcla, elaborada por el propio Adegboyega, se compone de aceite vegetal (que sirve de base y facilita el contacto con el plástico), magnetita (un mineral que aporta la respuesta al imán) y ácido oleico (que mantiene las partículas separadas y estables dentro del fluido). Cuando el ferrofluido entra en contacto con el residuo, lo recubre, y los imanes incorporados al equipo permiten levantarlo y retirarlo del agua.
Qué se midió y qué se comparó
Además de los ensayos principales, el joven sometió al robot a una prueba específica con microplásticos, partículas menores a cinco milímetros, y lo comparó con un tamiz convencional, una malla simple usada como filtro básico. El prototipo obtuvo mejores resultados: las partículas pequeñas suelen escapar por las aberturas de una red, mientras que el compuesto magnético puede adherirse a ellas sin importar el tamaño.
La motivación fue práctica. Adegboyega tomó como referencia un procedimiento previo que separaba residuos con una mezcla de agua y ferrofluido, pero entendió que ese esquema resultaba difícil de trasladar a un río o un lago. La idea fue entonces montar el ferrofluido sobre una plataforma móvil, autónoma, que pudiera patrullar la superficie.
Lo que falta
- Pasar de la piscina a cuerpos de agua reales, donde las condiciones de oleaje, turbiedad y corriente todavía desafían al prototipo.
- Aumentar la tasa de recolección actual de 1,73 piezas por minuto para que la limpieza a escala sea viable.
- Reducir la captura accidental de plantas y animales pequeños, uno de los problemas centrales de las redes y mecanismos de arrastre tradicionales.
- Escalar la producción del ferrofluido, que por ahora se elabora de forma artesanal con aceite vegetal, magnetita y ácido oleico.
- Validar el sistema con financiamiento y en pruebas de campo, más allá del reconocimiento obtenido en el Stockholm Junior Water Prize.
Te puede interesar